

Bolehkah penggerak linear pneumatik digunakan dalam sistem robot?
Jul 01, 2025
Tinggalkan pesanan
Bolehkah penggerak linear pneumatik digunakan dalam sistem robot?
Dalam landskap robotik yang sentiasa berkembang, pilihan penggerak adalah keputusan kritikal yang dapat memberi kesan yang signifikan kepada prestasi, kecekapan, dan fungsi sistem robotik. Penggerak linear pneumatik, yang saya berikan, adalah sejenis penggerak yang telah lama berlalu dan telah menemui aplikasi dalam pelbagai industri. Tetapi persoalannya tetap: Bolehkah mereka digunakan dengan berkesan dalam sistem robot?
Memahami penggerak linear pneumatik
Sebelum menyelidiki kebolehgunaannya dalam sistem robot, penting untuk memahami apa penggerak linear pneumatik. Penggerak ini menggunakan udara termampat untuk menjana gerakan linear. Mereka biasanya terdiri daripada silinder, omboh, dan pelabuhan untuk pengambilan udara dan ekzos. Apabila udara termampat diperkenalkan ke satu sisi omboh, ia mewujudkan perbezaan tekanan yang memaksa omboh bergerak dalam garis lurus, sama ada memanjangkan atau menarik balik batang penggerak.
Salah satu kelebihan utama penggerak linear pneumatik adalah kesederhanaan mereka. Mereka mempunyai bahagian yang lebih sedikit berbanding dengan beberapa jenis penggerak lain, seperti servo elektrik - penggerak. Kesederhanaan ini diterjemahkan ke dalam keperluan penyelenggaraan yang lebih rendah dan hayat perkhidmatan yang lebih lama. Di samping itu, penggerak pneumatik boleh menjana daya tinggi berbanding dengan saiznya, menjadikannya sesuai untuk aplikasi di mana sejumlah besar daya diperlukan dalam ruang padat.
Kelebihan menggunakan penggerak linear pneumatik dalam sistem robotik
1. Kelajuan dan respons
Penggerak linear pneumatik boleh mencapai kelajuan operasi yang tinggi. Dalam sistem robot, terutama yang terlibat dalam operasi tinggi - dan tempat operasi atau tugas pemasangan pesat, kelajuan adalah intipati. Keupayaan penggerak pneumatik untuk melanjutkan dan menarik balik dengan cepat membolehkan robot melaksanakan tugas tepat pada masanya, meningkatkan produktiviti keseluruhan. Sebagai contoh, dalam robot pembungkusan, penggerak linear pneumatik dapat dengan cepat menggerakkan penggenggam untuk mengambil produk dan meletakkannya ke dalam kotak, mengurangkan masa kitaran proses pembungkusan.
2. Output daya
Seperti yang dinyatakan sebelum ini, penggerak pneumatik dapat menjana daya besar. Dalam aplikasi robot di mana objek berat perlu dimanipulasi, seperti dalam robot pengendalian bahan perindustrian, output kuasa tinggi penggerak linear pneumatik adalah kelebihan yang ketara. Mereka boleh dengan mudah mengangkat dan memindahkan objek yang mungkin terlalu berat untuk jenis penggerak lain dengan dimensi fizikal yang sama.

3. Kos - Keberkesanan
Dari perspektif kos, penggerak linear pneumatik sering lebih murah daripada rakan -rakan elektrik mereka. Harga pembelian awal biasanya lebih rendah, dan kos operasi dan mengekalkannya juga agak rendah. Ini menjadikan mereka pilihan yang menarik untuk sistem robot, terutamanya untuk perusahaan kecil dan sederhana yang ingin mengautomasikan proses mereka tanpa menanggung kos yang berlebihan.
4 Keselamatan
Sistem pneumatik sememangnya lebih selamat dalam beberapa persekitaran. Oleh kerana mereka beroperasi menggunakan udara termampat, tidak ada risiko kejutan elektrik, yang merupakan kebimbangan dalam sistem penggerak elektrik. Dalam industri di mana keselamatan adalah keutamaan, seperti makanan dan minuman atau pembuatan farmaseutikal, penggerak linear pneumatik boleh menjadi pilihan yang lebih selamat untuk aplikasi robotik.
Cabaran menggunakan penggerak linear pneumatik dalam sistem robot
1. Ketepatan dan kawalan
Salah satu cabaran utama menggunakan penggerak linear pneumatik dalam sistem robot adalah mencapai kawalan ketepatan yang tinggi. Tidak seperti servo elektrik - penggerak, yang boleh memberikan kedudukan yang sangat tepat dan kawalan halaju, penggerak pneumatik lebih sukar untuk dikawal dengan tepat. Kebolehmampatan udara boleh membawa kepada beberapa tahap "springiness" dalam sistem, menjadikannya mencabar untuk menghentikan penggerak pada kedudukan yang tepat. Walau bagaimanapun, dengan perkembangan algoritma kawalan lanjutan dan penggunaan sensor, batasan ini dapat dikurangkan sedikit sebanyak.
2. Kecekapan Tenaga
Sistem pneumatik boleh kurang tenaga - cekap berbanding dengan sistem elektrik. Udara yang memampatkan memerlukan sejumlah besar tenaga, dan terdapat kerugian dalam garis pneumatik akibat kebocoran dan penurunan tekanan. Dalam sistem robot yang beroperasi secara berterusan, kerugian tenaga ini dapat ditambah dari masa ke masa, meningkatkan kos operasi. Walau bagaimanapun, teknologi pneumatik moden, seperti injap penjimatan tenaga dan reka bentuk sistem yang dioptimumkan, membantu meningkatkan kecekapan tenaga penggerak linear pneumatik.
Aplikasi penggerak linear pneumatik dalam sistem robotik
1. Robot Perindustrian
Dalam pembuatan industri, penggerak linear pneumatik digunakan secara meluas dalam robot untuk tugas -tugas seperti kimpalan, lukisan, dan pengendalian bahan. Sebagai contoh, dalam robot kimpalan, penggerak pneumatik boleh digunakan untuk menggerakkan obor kimpalan dengan tepat ke kedudukan. Dalam robot pengendalian bahan, mereka boleh digunakan untuk mengendalikan grippers atau mengangkat beban berat.
2. Robot Kerjasama (Cobots)
Cobots direka untuk bekerja bersama pengendali manusia. Penggerak linear pneumatik boleh digunakan dalam cobots untuk tugas -tugas yang memerlukan tahap kekuatan dan kelajuan tertentu. Ciri -ciri reka bentuk dan keselamatan mereka yang agak mudah menjadikannya sesuai untuk digunakan dalam persekitaran kerjasama. Sebagai contoh, cobot dengan pneumatik - penggerak yang digerakkan boleh membantu pekerja manusia dalam memasang bahagian kecil.
3. Robot mudah alih
Dalam robot mudah alih, seperti yang digunakan dalam logistik atau automasi gudang, penggerak linear pneumatik boleh digunakan untuk fungsi seperti membuka dan menutup pintu, memanjangkan dan menarik semula lengan, atau menyesuaikan ketinggian robot. Output tinggi dan kelajuan penggerak pneumatik bermanfaat dalam aplikasi ini, di mana robot perlu melaksanakan tugas dengan cepat dan mengendalikan pelbagai objek.
Tawaran penggerak linear pneumatik kami
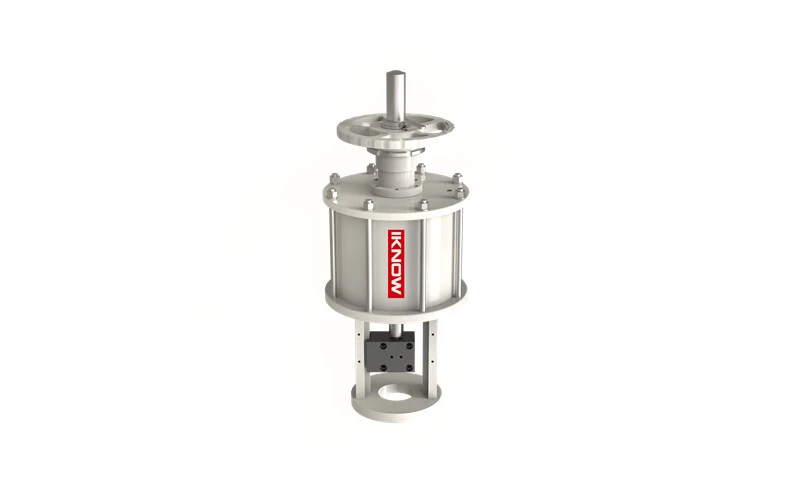
Sebagai pembekal penggerak linear pneumatik, kami menawarkan pelbagai produk untuk memenuhi pelbagai keperluan sistem robot. KamiPenggerak pneumatik manualMenyediakan penyelesaian yang mudah dan boleh dipercayai untuk aplikasi di mana kawalan manual diperlukan. Ia boleh diintegrasikan dengan mudah ke dalam sistem robot yang memerlukan campur tangan manual sekali -sekala.
KamiPenggerak pneumatik pulangan musim bunga bukan standarddireka untuk aplikasi tertentu di mana mekanisme pulangan musim bunga bukan standard diperlukan. Penggerak ini boleh memberikan fleksibiliti tambahan dalam reka bentuk sistem robot, yang membolehkan profil gerakan tersuai.
TheInjap Pintu Pneumatik dengan Handwheel Sideadalah produk lain dalam portfolio kami. Ia boleh digunakan dalam sistem robotik yang terlibat dalam kawalan bendalir, seperti dalam pemprosesan kimia atau aplikasi rawatan air.
Kesimpulan
Sebagai kesimpulan, penggerak linear pneumatik memang boleh digunakan dalam sistem robot. Walaupun mereka mempunyai beberapa cabaran, seperti kawalan ketepatan dan kecekapan tenaga, kelebihan mereka dari segi kelajuan, output daya, kos - keberkesanan, dan keselamatan menjadikan mereka pilihan yang sesuai untuk banyak aplikasi robot. Memandangkan teknologi terus maju, batasan penggerak pneumatik sedang ditangani, dan prestasi mereka dalam sistem robot sentiasa bertambah baik.
Jika anda berminat untuk menggabungkan penggerak linear pneumatik ke dalam sistem robot anda, kami akan lebih senang membincangkan keperluan khusus anda dan memberikan anda penyelesaian terbaik. Pasukan pakar kami dapat membantu anda memilih penggerak yang tepat dan memastikan integrasi lancar ke dalam aplikasi robot anda. Hubungi kami untuk memulakan perbincangan perolehan dan mengambil sistem robot anda ke peringkat seterusnya.
Rujukan
- Bolton, W. (2003). Mekatronik: Pendekatan Bersepadu. Pendidikan Pearson.
- Daugherty, JJ, & Tolbert, LM (2005). Reka bentuk sistem pneumatik dan penyelesaian masalah. Pembelajaran Delmar.
- Craig, JJ (2005). Pengenalan kepada Robotik: Mekanik dan Kawalan. Pearson Prentice Hall.